
电机回零后位置偏离怎么解决?
电机回零后位置偏离,通常不是单一原因造成的,可能涉及参数配置、传感器信号、机械传动、电气连接等多个环节。
电机回零后位置偏差并非由单一原因造成,排查时,应结合回零方式、电机运行状态及偏差表现,逐步检查相关设置和硬件,确定导致电机回零位置偏离的具体原因。
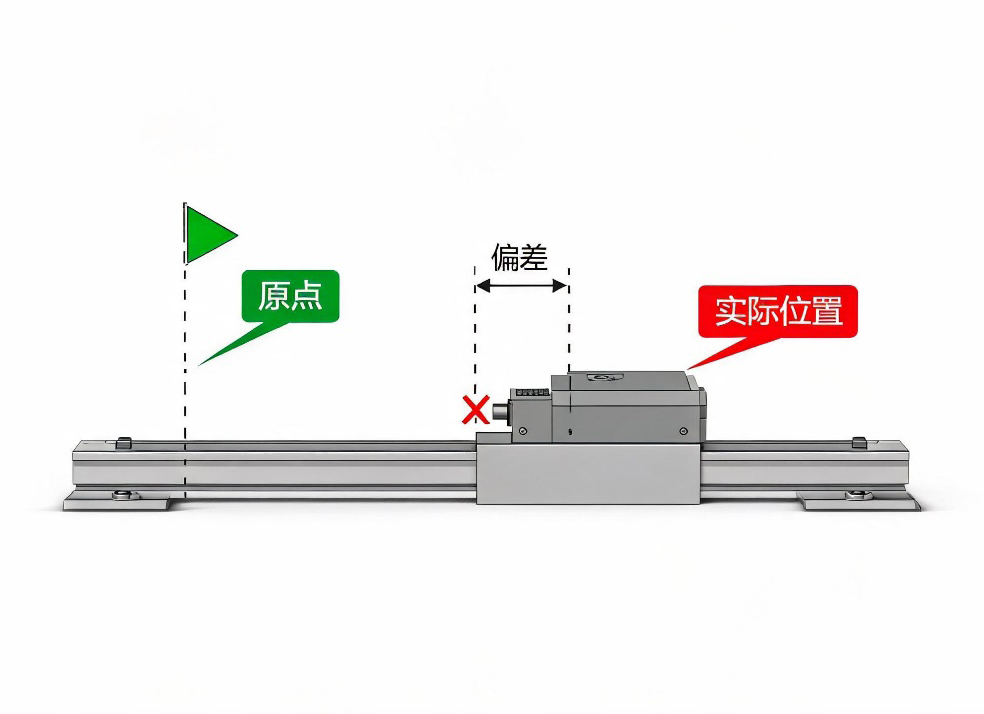
1、参数配置问题
参数配置不当是导致电机回零位置偏差的常见原因之一,建议优先检查回零偏移量、回零速度、回零模式及位置环增益等相关参数。
回零偏移量设置错误:驱动器或控制器中的回零偏移量(Offset)参数用于设定回零完成后相对于参考原点的位置。如果该参数设置不当,电机完成回零后就可能停在偏离预期原点的位置。建议检查回零偏移量的设定值,并在确认设备要求后,将其临时设为 0 进行测试,观察位置偏差是否消失。
回零速度过快:回零搜索速度或接近原点时的低速设置过高,可能影响原点信号的检测精度,尤其是在系统响应延迟或停止过程存在跟随误差时。建议根据设备的回零方式和实际运行情况,适当降低搜索速度及低速接近速度,以提高原点定位的稳定性。
回零模式设置错误:不同的回零模式可能采用原点开关、编码器 Z 相脉冲或两者组合来确定原点位置。如果回零模式与实际硬件配置不匹配,电机可能无法按照预期的逻辑识别原点。
位置环增益设置不当:位置环增益过低,会导致系统响应迟缓,产生较大的位置跟随误差,使电机在停止时未能精确到达目标位置。反之,增益过高则可能引起振荡,影响电机的定位稳定性。
2、传感器与信号问题
原点开关和编码器 Z 相信号是电机回零过程中确定参考位置的重要依据。如果传感器检测异常、信号受到干扰或安装位置不当,控制系统就可能无法准确识别原点,导致回零后的位置出现偏差。
原点开关故障:接近开关或限位开关出现故障、安装挡块松动、线路接触不良或开关信号抖动,都可能导致原点触发位置不准确。信号不稳定时,控制系统可能无法可靠地判断原点位置,影响回零重复精度。
编码器 Z 相信号异常:对于需要通过编码器 Z 相脉冲确定原点的回零方式,如果 Z 相信号受到电气干扰、接线错误或编码器本身存在故障,系统就可能无法正确识别参考位置,从而产生回零偏差。
传感器安装位置不当:原点开关的安装位置、触发区域及与其他限位开关的相对位置,都可能影响回零过程中的信号判定。如果开关固定不牢、触发位置发生变化,或安装位置导致信号触发不稳定,电机就可能无法重复停在相同的原点位置。
3、机械与安装问题
机械连接的稳定性和传动系统的精度会直接影响电机的回零重复精度。如果机械部件存在松动、磨损或间隙过大,即使控制系统能够正确识别原点信号,电机到达的机械位置也可能与预期位置存在偏差。
联轴器松动或打滑:电机轴与丝杆或减速机之间的联轴器如果固定螺钉松动,可能导致电机轴与负载之间出现相对滑动,使电机反馈位置与负载实际位置不一致,造成回零位置偏差。
机械结构松动:电机安装座、轴承座或其他固定部件松动,可能导致运行过程中机械位置发生变化,影响原点定位的稳定性。
拆装后零脉冲位置变化:对于采用增量式编码器 Z 相脉冲进行回零的系统,如果更换电机或拆装联轴器、减速机等部件后,机械原点与编码器 Z 相脉冲之间的相对位置关系发生变化,回零位置就可能与之前不同。
4、电气与硬件问题
绝对编码器电池电量耗尽:部分绝对式编码器依靠后备电池维持多圈位置数据。若电池电压过低或电量耗尽,可能导致多圈位置数据丢失,影响断电后的位置信息保持,重新上电后可能需要重新回零或执行位置校准,具体取决于编码器类型及系统设计。
动力线接线错误:伺服电机 U、V、W 三相动力线接线错误,可能导致电机转向异常、运行不稳定或无法正常启动,进而影响回零过程的正常执行。
编码器线路故障:编码器信号线破损、连接器松动或屏蔽接地不良,可能导致反馈信号中断或受到电磁干扰,造成位置反馈异常,影响回零精度及重复定位精度。
5、控制系统与算法问题
控制参数或坐标系统设置错误:运动控制参数设置不当,或坐标系原点、运动方向等参数配置错误,可能导致回零位置偏差,影响定位精度。
信号传输延迟:从传感器触发到控制系统响应,再到驱动器执行停止指令,存在一定的响应延迟。若延迟时间存在波动,或控制系统的响应不一致,可能导致每次回零的停止位置出现偏差。
6、环境因素
温度变化:环境温度变化可能引起机械部件热胀冷缩,导致尺寸或位置发生变化;同时,温度变化也可能影响传感器、模拟电路等电子元件的输出特性,产生零点漂移,进而影响回零精度。
排查步骤建议
当电机回零后出现位置偏差时,建议按照由简到繁的顺序进行排查,先检查回零参数和信号状态,再检查机械传动及电气连接,逐步缩小故障范围。
第一步:检查回零参数。确认回零偏移量、回零模式及回零速度等参数设置是否正确,并在确认符合设备要求的前提下,适当降低回零速度,重新执行回零测试,观察位置偏差是否有所改善。
第二步:监控原点信号。通过驱动器调试软件或 PLC 监控功能,观察回零过程中原点开关和编码器 Z 相信号的状态,确认信号触发是否稳定,有无抖动、丢失或异常变化。
第三步:检查机械传动。在设备断电并确保符合安全操作要求后,检查联轴器、皮带、丝杆及其他传动部件是否存在松动、磨损或异常间隙,确认电机与负载之间的机械连接可靠。
第四步:检查电气连接。检查动力线、编码器线缆及传感器线路的连接是否牢固,有无破损、接触不良或电气干扰。对于使用电池的绝对值编码器系统,还应按照设备说明检查电池状态;增量式编码器系统则不一定涉及编码器电池。
第五步:核对传感器及硬件安装。检查原点开关的安装位置、固定状态和触发区域,确认挡块没有松动,并核对传感器与驱动器或控制器的接线及配置是否匹配。如果以上检查均未发现异常,可进一步检查编码器反馈、驱动器状态及控制系统的回零逻辑。